人机交互最难的部分,不是识别动作,而是接住变化。小鹏汽车透露,第二代视觉语言动作模型已完成时序理解能力升级,并部署到 IRON 人形机器人的端侧算力上,让它能在人抬手之前就开始预判。
升级的核心是时序理解与行为预测。现在这台机器人可以和人握手、碰拳、击掌,也能应付对方临时改主意的情况:手掌忽然握成拳,或者击掌的位置偏了几厘米,它都会及时调整姿态配合。
这与过去的做法有本质区别。传统人形机器人大多走"识别手势—调用预设动作"的流程,人的动作一旦偏离模板,交互就断了。IRON 改成持续观察、实时判断:每 0.2 秒照着画面重算一遍,并推测未来 6 秒内动作会怎么变,视觉感知与躯体动作形成闭环。
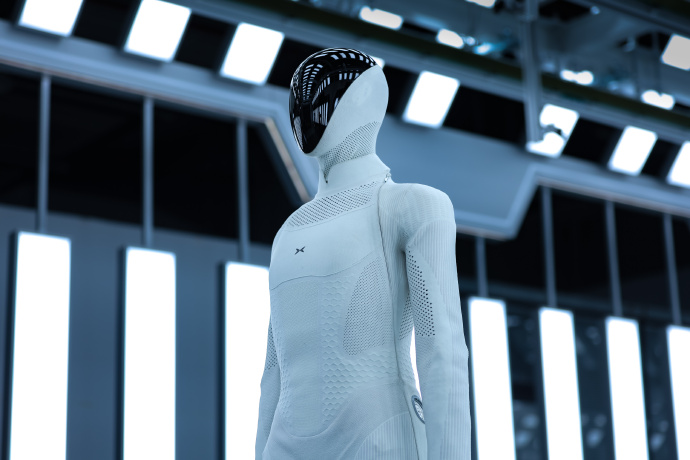
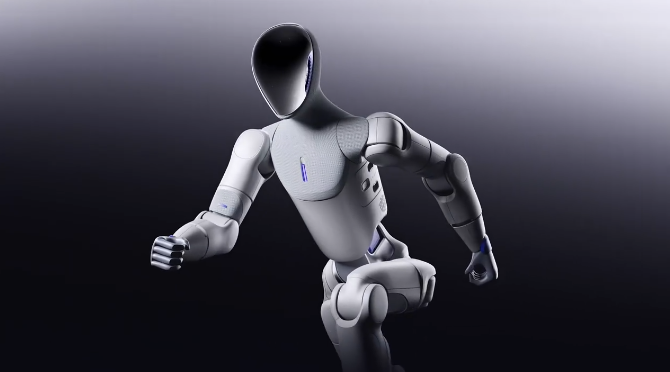
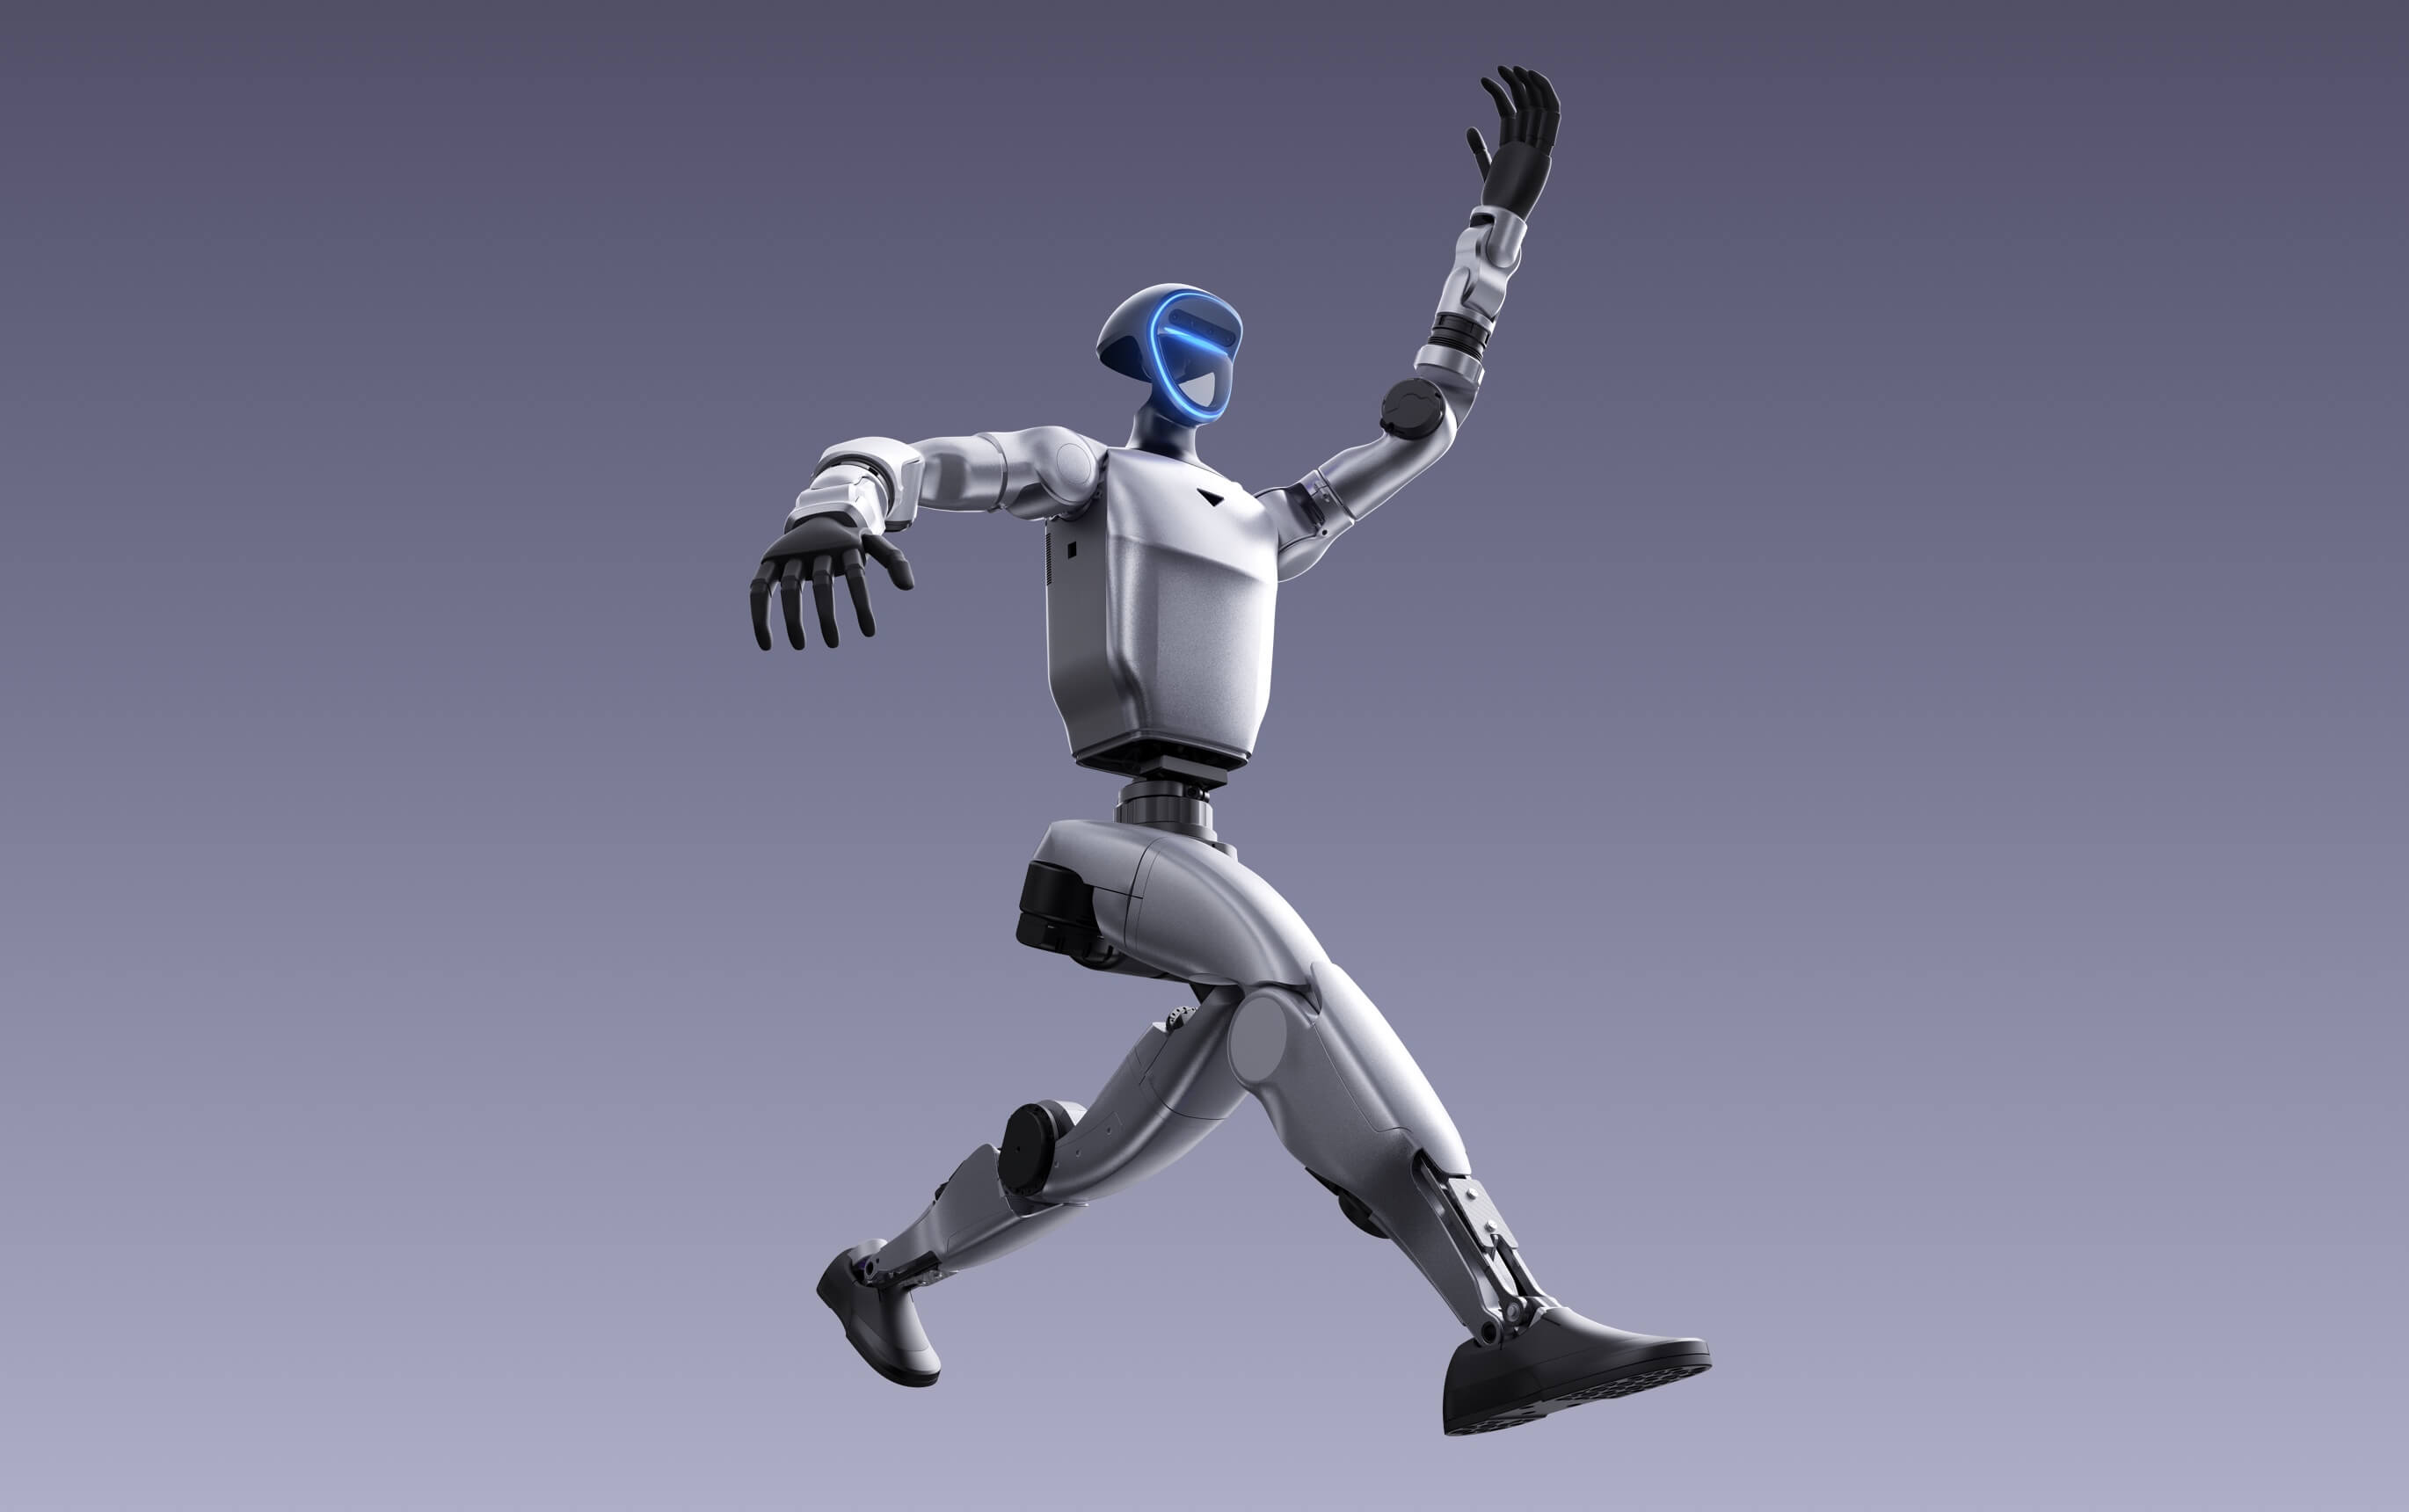
硬件底子来自 2025 年 11 月 5 日科技日亮相的全新一代产品。当时官方称其为最拟人的人形机器人,步态接近人类;身体结构上做了仿人脊椎与仿生肌肉,外覆柔性皮肤,头部是一块 3D 曲面屏,双肩亦为仿生设计,灵巧手有 22 个自由度。算力由三颗图灵芯片提供,视觉、语言、动作三类模型配合完成行走、对话与交互。
把大模型放到端侧,是个不容易的决定。云端推理可以堆更大参数,但机械臂与人脸的交互对延迟极其敏感,一次网络抖动就足以让握手变成错位。0.2 秒的推理周期意味着模型必须在小体积、低功耗的算力上跑出稳定帧率,量化、算子优化与散热都是硬约束。
量产节奏已经排出:2026 年底量产,2027 年上半年交付,先落门店与商场这类商业场景,再逐步进工业与家庭。商业场景是理想的训练场——人流密集、动作随机、交互频次高,恰好能把预判能力磨到可用。
值得留意的是这套能力的复用性。同一套物理 AI 底座既服务机器人,也服务智能驾驶,感知、预测、决策的底层逻辑相通。把汽车上积累的时序预测经验迁到人形机器人身上能否走通,2027 年的首批交付会给出答案。
文章与图片内容转载网络,如有侵权请联系平台删除
发表评论 取消回复