2026 世界物理 AI 大会同时也是宇树的合作伙伴生态大会,两家公司在这里共同宣布:银河星仔(Galbot ET1)由银河通用与宇树联合研发,定位是全球首款原生智能体机器人。这款产品今年 8 月已在 2026 世界机器人大会上首次公开亮相,是银河通用旗下的首款双足机器人。
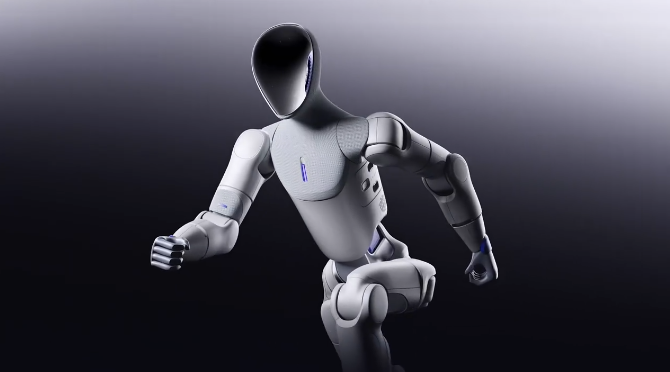
"联合研发"这四个字透露的分工值得琢磨。银河通用的强项在产品定义与具身智能算法,宇树则在硬件本体、运动控制与供应链上积累更深。双方把各自的长板拼在一起,目标显然不是再做一台会走路的样机,而是把双足平台推向可复制的产品形态。
星仔的核心是银河星脑系统。与依靠预设脚本完成动作的机器人不同,它支持实时交互,语音和动作都能当场生成,做到即兴应答和人机感知交互。官方称它是全球第一款能自主学习的智能体人形机器人。这里的"原生智能体"强调的是决策与动作在同一套系统内闭环,而不是外挂一个语音助手再调用动作库。
支撑这套能力的是数据规模。银河通用表示,银河星脑使用了 10 万小时的人类动作数据训练,配合运动控制模型与数据基础设施,星仔能提取人类动作的特征并加以复现,走完从看人类怎么做,到自己执行的完整链路。
从行业进展看,人形机器人的竞争正在从"能不能做出动作"转向"能不能实时生成合适的动作"。前者靠工程调试,后者依赖数据闭环与模型泛化能力。10 万小时动作数据的价值,不在于数字本身,而在于它能否覆盖足够多的长尾场景,让机器人在没见过的情况下也不至于僵住。
联合研发的模式也有现实考量。具身智能的研发成本高、迭代快,单打独斗很难同时兼顾本体与大脑。把硬件平台与算法能力解耦再组合,是当下不少团队选择的路径。星仔能否成为这条路径的样板,要看接下来在真实场景中的部署密度,而不是发布会上的演示效果。
文章与图片内容转载网络,如有侵权请联系平台删除

发表评论 取消回复