宇树科技表示,9 月 7 日夜间,公司完成了一场由世界模型实时驱动、且全程全自主的人形机器人格斗演示,这在全球范围内属于首次,过程中没有遥控,也没有预设脚本。
官方放出一段 38 秒的原速实拍。画面里,宇树 G1 可以出拳、出腿攻击人类拳手;对方挥拳时它会收拳护在胸前防守,被踢中时则后撤并保持平衡。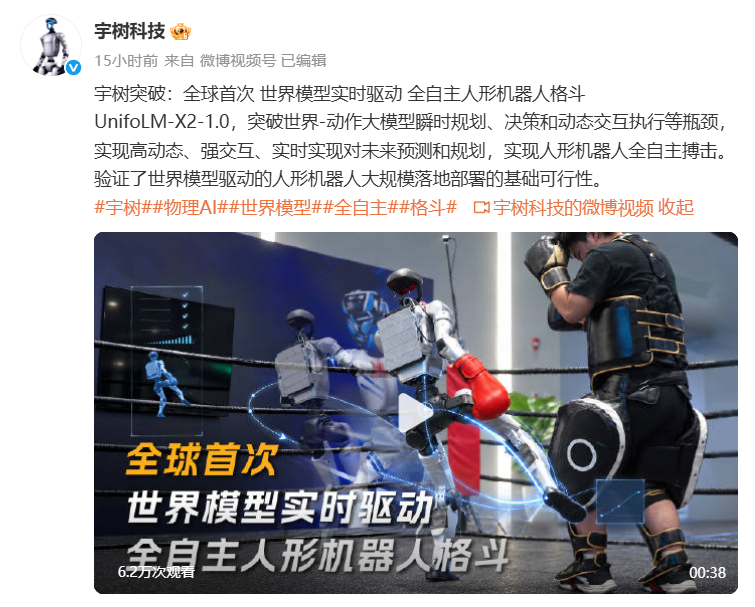
支撑这次演示的是宇树的世界与动作大模型 UnifoLM X2 1.0。据官方介绍,模型解决了瞬时规划、决策与动态交互执行等难点,具备高动态强交互能力,能实时预测对手行为并规划自身动作,从而支撑全自主搏击。
与固定动作库或逐帧遥控不同,世界模型路线要求机器人在极短时间内完成意图预判、姿态规划与动作执行,对感知、决策、运动控制的协同要求很高。宇树称,这次演示说明世界模型路线已经具备支撑人形机器人规模化部署的基础条件。
从落地角度看,格斗这类高动态对抗过去多是表演性质,而全自主对抗能力一旦成立,理论上可以迁移到搬运、巡检、协作装配等对动态响应要求高的场景,因此行业更看重背后模型的通用性,而非格斗本身。
人形机器人的展示环节此前高度依赖预设动作或人工介入,“自主”的实际含量常被讨论。此番公开实拍画面与模型名称,为后续迭代节奏与技术边界提供了参照,也让大规模部署这一目标有了更具体的落点。
从硬件角度看,高动态对抗对关节扭矩、响应速度与整机配重提出很高要求,动作稍有滞后就会失去平衡,这也是过去不少演示依赖绳索吊挂或人工干预的原因。宇树此次让机器人独立完成攻防,至少说明运动控制与实时决策的衔接已经比较顺滑。
当然,一段短视频仍不足以证明全部能力。真正的门槛在于模型能否在不同场地、不同对手与不同光照条件下稳定复现,以及单机成本能否降到可批量采购的区间。这些问题的答案,会决定全自主能力是停留在演示层面,还是能进入实际生产环节。
文章与图片内容转载网络,如有侵权请联系平台删除

发表评论 取消回复