哈啰Robotaxi近日发布了一款生成式驾驶世界模型,取名HelloWorld。它主打按需构建驾驶数据和交互式策略测试,把场景控制、连续生成与高效推理、多传感器观测等能力揉在一处,试图探索世界模型如何服务自动驾驶研发。
自动驾驶长期被长尾场景卡住:真实路测再密集,也很难覆盖横穿行人、突发施工、极端天气这类小概率事件。世界模型的价值,就在于用生成的方式把这些稀罕情境造出来,让算法在虚拟环境里反复试错。
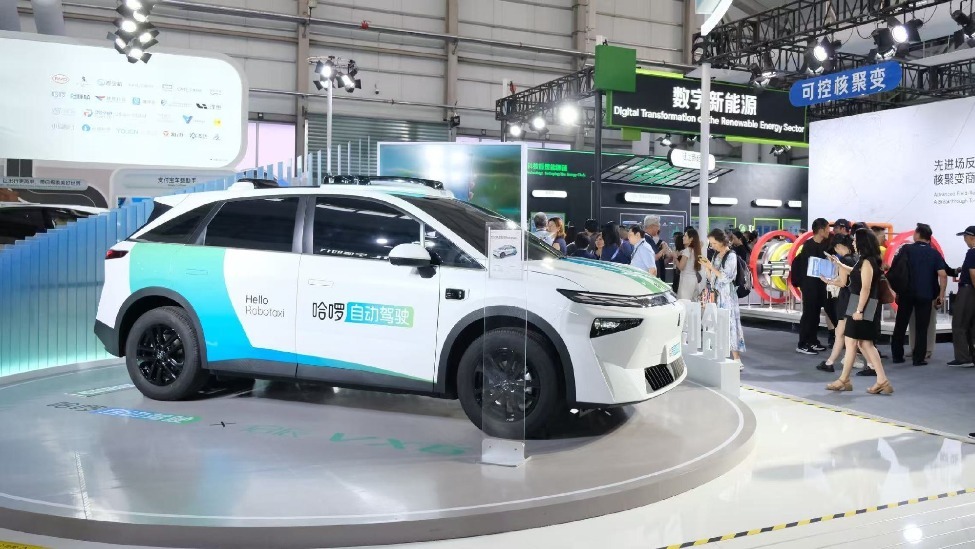
按照官方说法,HelloWorld既支持用自然语言描述需求,也允许直接编辑车辆、行人以及运动轨迹,进而生成对应的多视角视频和激光雷达观测。无论是插入横穿的行人、改一改前车路线,还是把天气切换成雨雪、把时间切到昼夜,研发人员都能围绕具体需求定制场景,补上真实采集难以充分覆盖的长尾空白。
这款模型还提供了另一个建场景的入口:用户描述想要的情境,由应用流程自动拼好相应条件再喂给模型。像施工、密集车流、行人过街这类描述,加上雨雪、大雾、不同光照,都能用来引导生成内容,把搭建复杂场景的门槛降了下来。
对自动驾驶研发来说,生成式世界模型能不能真正派上用场,关键看生成数据的物理一致性和策略测试的可信度。只要虚拟场景足够逼真、可控又可复现,它就有机会把一部分实车测试成本转移到仿真环节,加快算法迭代。HelloWorld的推出,正是这个方向上的又一次尝试。
从技术演进的角度看,生成式世界模型这两年是自动驾驶研发的热门方向。相比传统的场景库和仿真工具,它能用更低的成本批量产出高保真、可交互的测试环境,尤其擅长覆盖那些真实道路上极难复现的极端情况。当然,这类模型也面临不小的质疑:生成的画面再逼真,如果物理规律不够准确,就可能把算法带偏。因此,世界模型的竞争焦点正在从生成得像不像转向生成得对不对,能否保证多传感器数据在时间和空间上的一致性,能否让虚拟测试结果与真实路测相互印证,将决定它究竟是研发提效的工具,还是停留在演示层面的花架子。
文章与图片内容转载网络,如有侵权请联系平台删除

发表评论 取消回复