人形机器人的自主对抗能力,正在迎来一次标志性突破。据宇树科技官方消息,9 月 7 日晚,宇树完成了全球首次由世界模型实时驱动的人形机器人全自主格斗演示,为“机器人能否在高速动态交互中自主决策”这一问题给出了一个颇具说服力的答案。
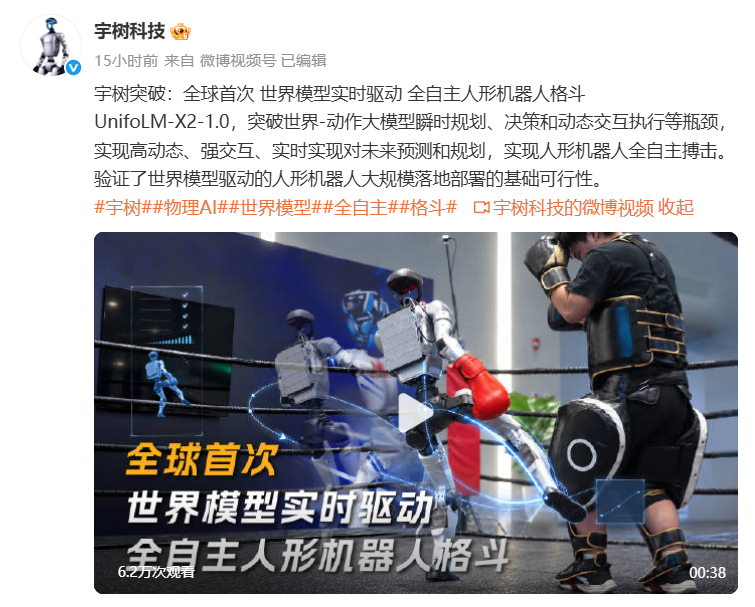
官方放出了一段 38 秒的实拍视频,并标注全程实拍、无加速。画面中,宇树 G1 人形机器人能够主动使用拳、脚对人类拳手发起攻击;面对人类拳手的出拳进攻时,G1 会把双拳置于胸前做出防御姿态;遭遇踢击时,机器人可以向后退让并稳住自身姿态。攻防转换流畅自然,全程看不到外部遥控或预设脚本的痕迹。
支撑这次演示的,是宇树发布的“世界-动作”大模型 UnifoLM X2 1.0。该模型重点解决了瞬时规划、决策与动态交互执行等技术难点,具备高动态、强交互的能力,能够实时完成未来行为预测与动作规划,从而让人形机器人实现全自主的搏击对抗。简单来说,机器人不再只是“照着程序打一套动作”,而是像人类拳手一样边观察、边预判、边出手。
格斗对抗之所以被视为人形机器人的“高压测试场”,是因为它对感知延迟、运动控制、姿态稳定与实时决策提出了远高于日常行走搬运的要求:对手的动作不可预测,每一次攻防都必须在几十毫秒内完成判断与响应。宇树把这一场景作为世界模型驱动能力的验证舞台,背后显然有更深的用意——如果机器人在拳脚相加的对抗中都能稳住阵脚,那么它在工业巡检、家庭服务等更“温和”的场景中,稳定性和可靠性自然更有保障。
宇树方面表示,本次演示成果验证了世界模型驱动的人形机器人大规模落地部署的基础可行性。从四足机器人到人形机器人,从行走、奔跑再到搏击对抗,宇树正在一步步把“具身智能”从实验室概念推向可商用的工程现实。随着世界模型等底层技术的成熟,人形机器人距离“走进生活”或许比人们预想的更近。
文章与图片内容转载网络,如有侵权请联系平台删除

发表评论 取消回复