11 月 3 日,百度在深圳一场 Apollo 专场活动上首次披露 Apollo World。这是一套面向物理人工智能的、由智能体驱动的全模态世界模型,同时抛出两层门槛加三项进阶的判断标准。
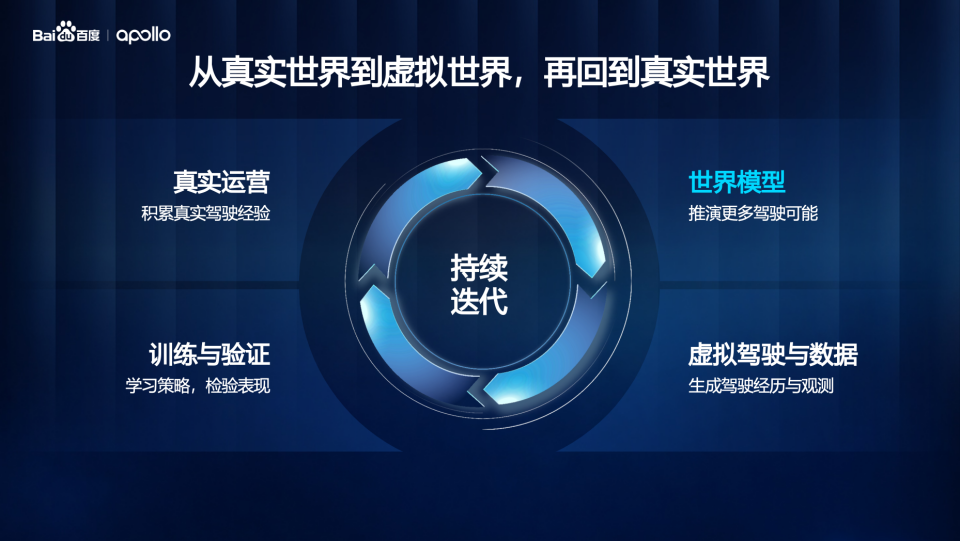
所谓世界模型,通俗说就是给机器造一个会按现实规律演化的虚拟世界。用于无人驾驶时,它不仅要生成逼真的画面,还得准确推演现实会如何变化——这一点决定了它和普通视频生成模型的区别。
百度把门槛拆成两类。基础层看两条:一是因果性,模型要遵循时间单向,时间只有一个方向,未来由过去推出,靠当前状态推演下一刻,不能靠拼凑画面或倒推;二是交互性,外部注入的动作能够真实影响未来的世界状态。
进阶层看三条:物理准确性,模拟状态是否符合世界规律,学到的东西回到物理世界还能不能用;持久性,长时间运行后物体与细节会不会漂移;实时性,生成世界的复杂度上升时,推理时间不能被拖垮。
在 Apollo World 搭出的虚拟城市里,车辆与行人不再按脚本走位,而是能自己做判断、也会互相影响的智能体。无人车做出不同动作,整个场景会随之改变,而不是沿着预设轨迹重播。
它还能实时生成相机画面与激光雷达点云等多模态观测,让驾驶系统拿到与实车相近的感知输入。天气变了,两类传感器的数据同步变化;系统据此转向、加速或减速,再把动作传回模型,模型更新其他交通参与者的行为,并生成下一刻的观测。
感知、决策、行动、反馈这样循环起来,就形成端到端闭环。而且闭环不局限于一个路口,无人车在虚拟城市里可以自选起点与终点,途中连续穿过不同道路与场景,跑完接单、载客到送达的完整流程。
真实数据里的高价值场景会被提取出来,转成可重复的虚拟测试;验证过的策略再回到真实道路受检,结果又反哺迭代。百度称,萝卜快跑是国内唯一把端到端技术做成规模化 L4 运营的出行平台,已覆盖全球 28 座城市,自动驾驶里程累到 3.5 亿公里以上,完全无人的部分超过 2.4 亿公里。Apollo World 目前已经用于其全球化测试与验证。
对行业来说,这类模型的价值不在画面好不好看,而在能不能把难以复现的长尾场景变成可批量演练的考题。谁的数据飞轮转得更快,谁的无人车就更早摆脱对里程堆叠的依赖。
文章与图片内容转载网络,如有侵权请联系平台删除
发表评论 取消回复