字节跳动在具身智能上的投入正在变得具体。Seed Model 团队最近在官网与多家扩编平台更新了大量机器人相关方向,硬件、软件、数据三条业务线同步扩编。
方向清单透露了不少信息。覆盖方向包括机器人本体结构、灵巧手、减速器控制、仿真环境搭建、数据算法工程师等,合计数十个细分方向。扩编的广度说明这不是某个单点项目的补人,而是围绕一整条技术链路在做组织搭建。
灵巧手与减速机控制这两类方向尤其值得注意。前者决定机器人能做什么动作,后者决定动作能不能稳住。行业里常见的做法是先做出能走能抓的样机,再回头补精度,字节把这两块放在同一批扩编里,说明它想从一开始就把执行端的精度纳入设计。
这条路字节已经走了几年。2023 年起,团队接连发布 GR 1 与 GR 2 两代操作模型,思路是把互联网视频里沉淀的知识迁移到机器人的实际操作任务上——先让模型看过足够多的动作,再去学怎么在自己身上复现。2025 年,该团队拿出 GR 3 模型,同时拿出双机械臂的移动平台 ByteMini,并借 Robix 与 GR RL 相关研究,把能力扩展到人机交互、任务规划与精细长时序操作。
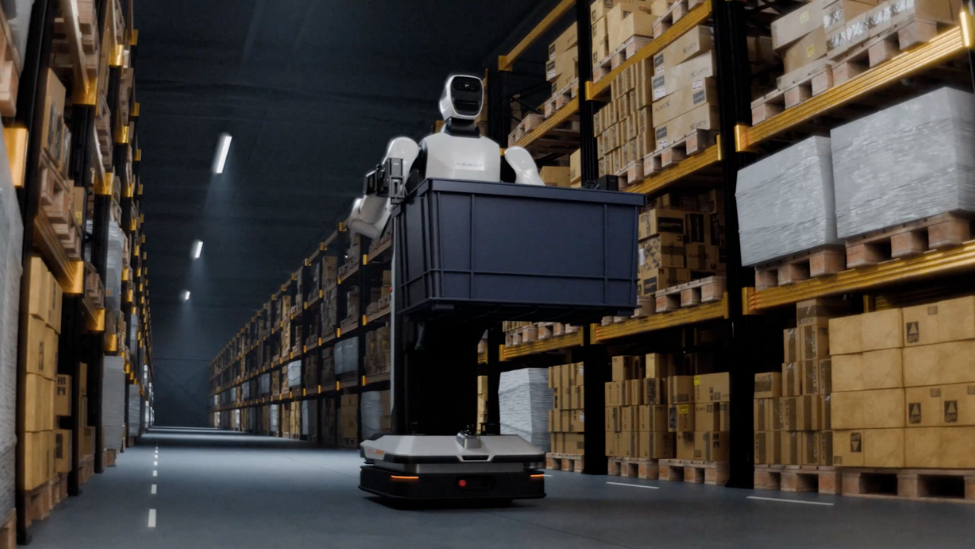
投资与产业侧也有布局。2021 年字节就投过迦智科技与未来机器人,今年 1 月参与对自变量机器人的 10 亿元 A++ 轮融资。另一条线是自研轮式物流机器人,两年半里产量超过 1000 台,客户覆盖抖音电商、比亚迪、顺丰等企业。
把这些片段拼起来,可以看到一种典型的字节式打法:模型、硬件、场景三条腿同时走,用真实业务先喂出数据,再反哺模型。物流机器人提供的是可规模化的移动能力与真实工况,双臂平台负责操作精度,操作模型则决定泛化上限。
难点也很清楚。具身智能的瓶颈不在单点算法,而在于把感知、决策、执行串成稳定闭环,还要控制成本到可量产的水平。扩编规模能说明决心,能不能把人和工程能力拧成产品,要等下一代样机出来才知道。
文章与图片内容转载网络,如有侵权请联系平台删除
发表评论 取消回复