据宇树科技官方消息,其通用人形基础模型 UnifoLM WLA 1.0 迎来全面升级并重磅开源,在多项全球开源具身模型评测中刷新 SOTA 成绩。无论是桌面上的精细操作,还是全身移动操作,都能交给同一个模型承担,并实现跨任务、跨末端执行器的能力泛化,达成“一模驱动、全身协同”的效果。
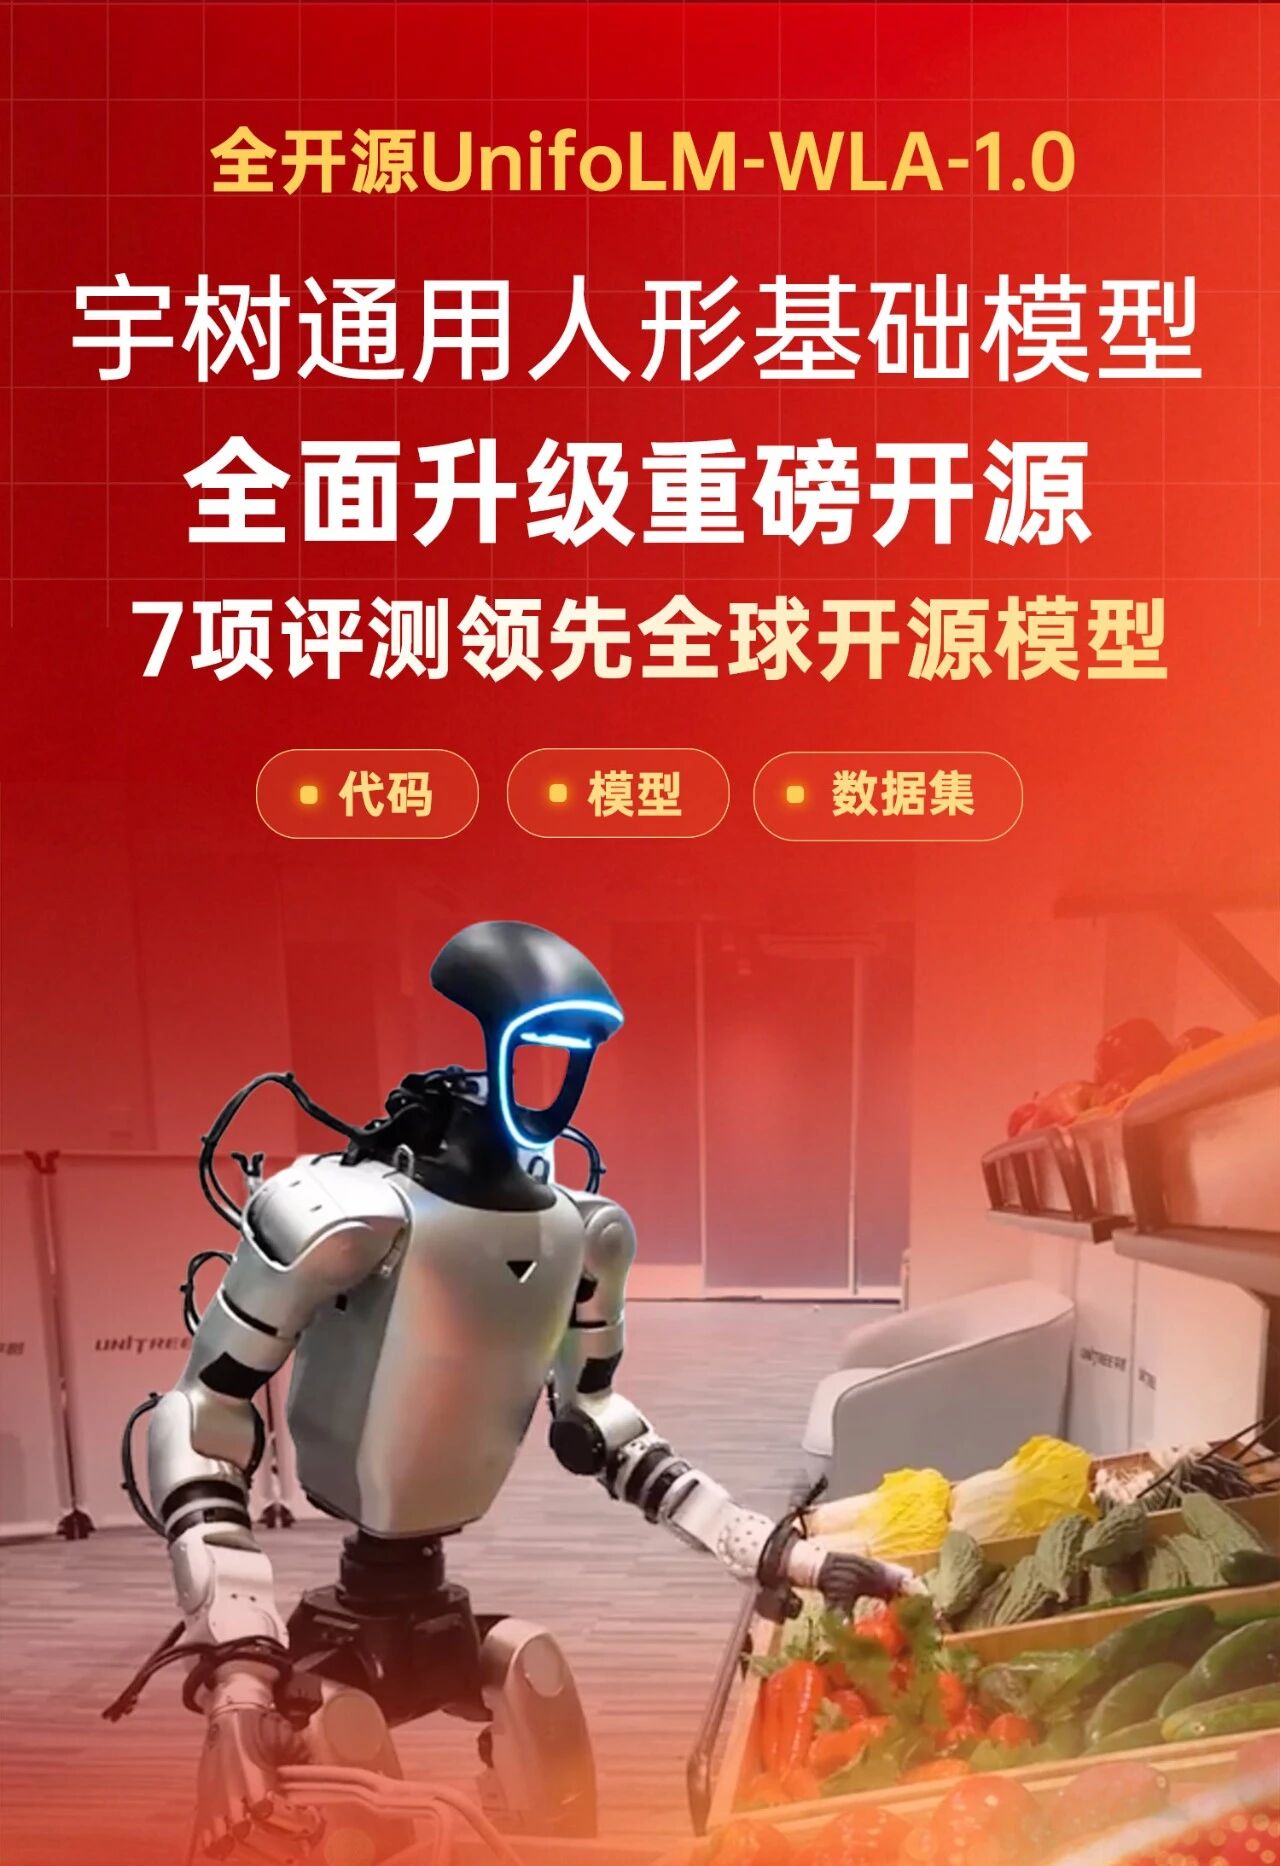
作为宇树新一代人形机器人基础模型,UnifoLM WLA 1.0 基于大规模通用多模态感知理解数据集训练,并融入以交互为核心的世界建模机制,显著强化了空间感知与场景理解水平。在多项具身推理基准测试中,它的表现优于多款海内外开源竞品,部分能力可以对标主流闭源模型。
真机测试环境下,单一模型能够完成 64 项不同任务,业务场景覆盖桌面精细操作以及机器人全身移动操作,跨任务、跨执行端的泛化表现较为出色。模型把具身推理、未来动态区域预测与离散动作学习三类能力整合进同一个多模态框架,并协同优化空间感知、交互预判和动作生成,为后续 WLA 系列模型的训练搭建起统一的多模态表征底座。
技术路线上,UnifoLM WLA 1.0 以 UnifoLM ER Flow 多模态主干网络为基础,搭配 MMDiT 动作专家模块;训练使用了约 2500 小时高质量真机采集数据,数据集包含宇树自有开源数据以及 BitRobot HIW 500 等公开资源,可适配多款机器人本体与作业环境。模型构建了统一动作空间,建立起跨机器人本体的迁移先验,实现感知理解、交互预测、动作生成的协同建模,兼顾机器人具身操作实力与通用多模态感知推理水平。
对行业而言,基础模型开源正在降低人形机器人的研发门槛。过去各家往往需要为不同本体单独训练模型,而“一模驱动”的思路一旦被验证可行,机器人本体的差异化价值将更多体现在硬件与场景适配上。
文章与图片内容转载网络,如有侵权请联系平台删除

发表评论 取消回复