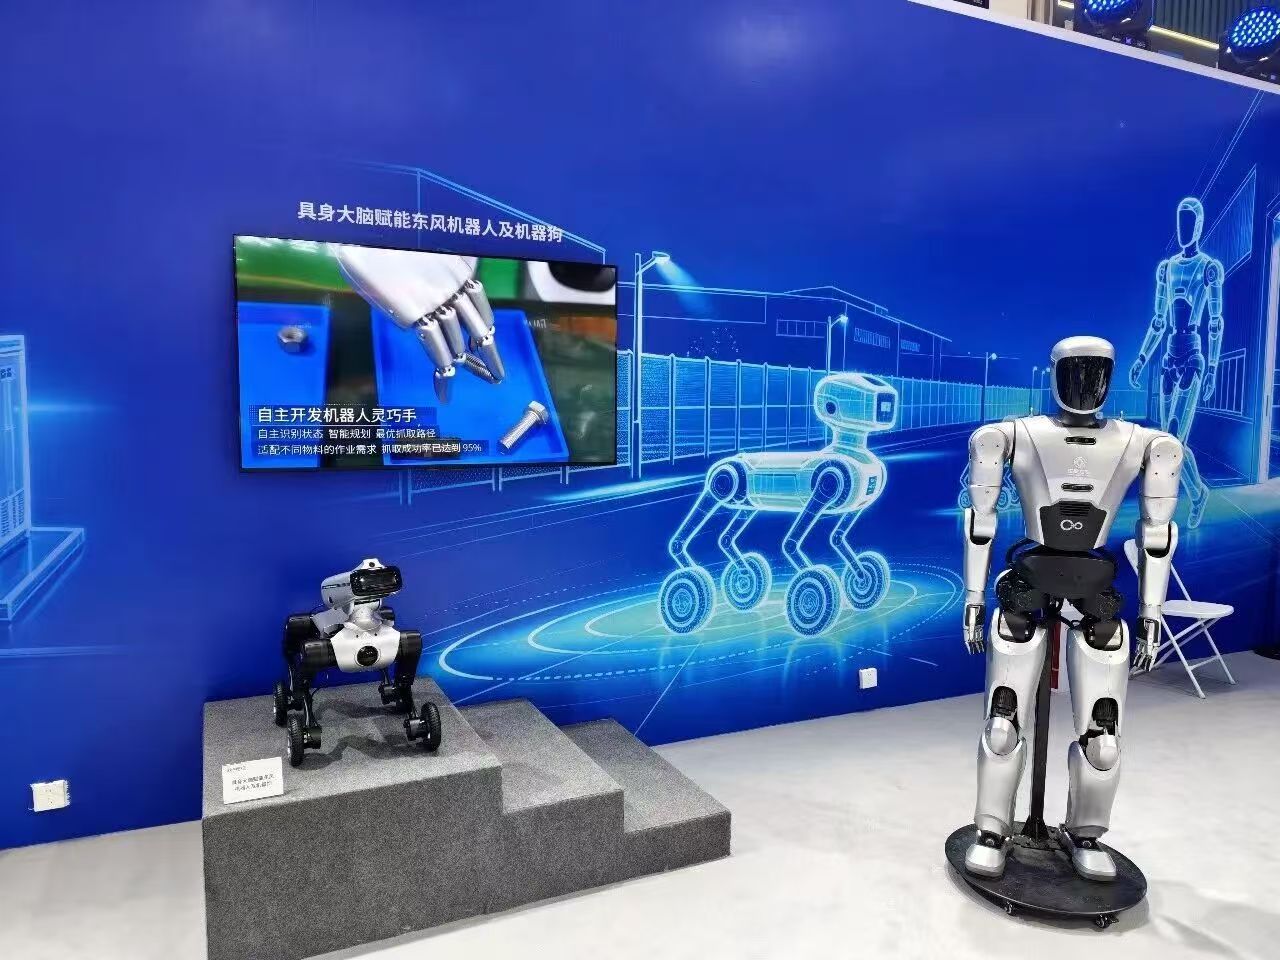
8月19日,2026世界机器人大会(WRC)现场,高德带来了一款全球首创的四足机器人产品——途途。官方称其为全球首款能够在开放环境下全自主行动的四足机器人:不用预设路线、不用遥控器,机器自己看路、自己决策,真正实现了"放开手"的自主行走。
途途的应用场景覆盖导盲带路、景区讲解、逛街代办、园区巡检、末端配送等方向,定位是走进日常生活与公共服务的"全能助手",而非停留在展台上的演示品。
支撑这种自主能力的第一重底座,是高德沉淀二十年的地图技术。途途依托高德时空基础设施,坐拥海量地图数据,支持分钟级的数据实时更新。平台日均承接千亿级别地图服务请求,积累亿级POI与语义信息,构成了机器人在城市复杂环境中行走导航的底层基础——换言之,途途"认得路",靠的是高德二十年积累的活地图。
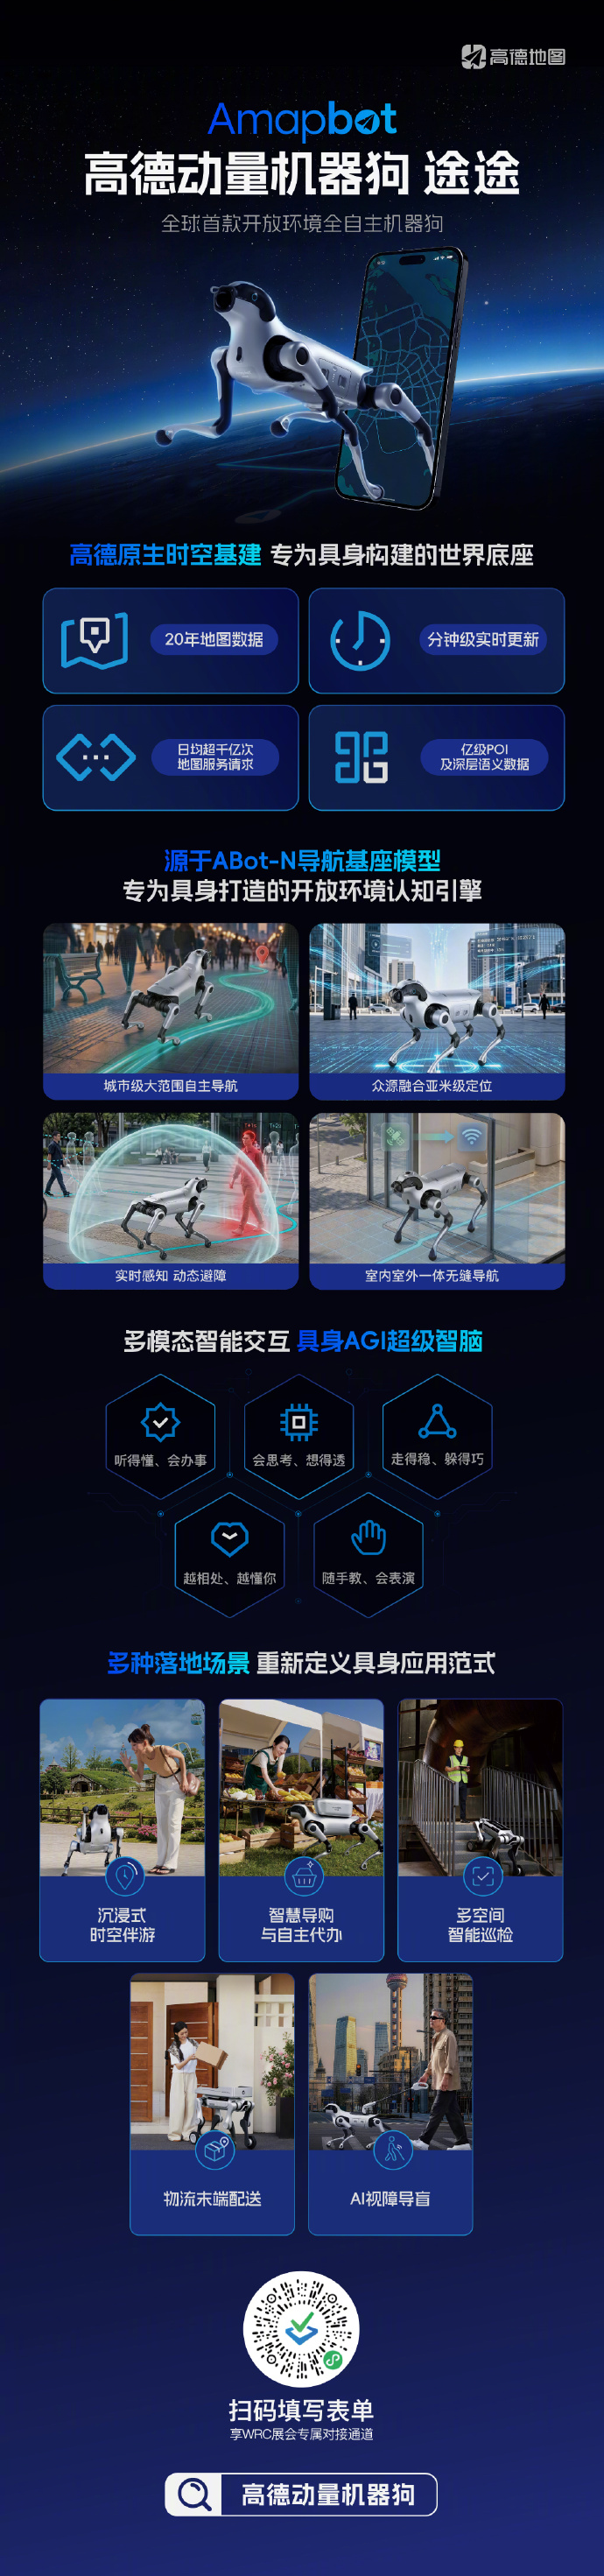
在导航能力上,途途搭载了专为实体机器人开发的ABot N导航基座模型,可实现城市级大范围自主导航。借助众源融合技术,途途能达成亚米级定位精度,并支持室内、室外场景导航模式的无缝切换;行进过程中实时识别行人与各类障碍物,动态规划路线实现自主避障,即使在人群密集的公共区域也能从容穿行。
交互层面,途途配备多模态交互系统,具备具身AGI能力:能够接收语音指令独立执行任务,自主研判路况,行进过程保持机身稳定、灵活规避障碍;还能在使用过程中逐步适配使用者的习惯,同时支持简易手动示教,完成各类动作演示。对导盲、陪护等强交互场景而言,这种"越用越懂你"的适配能力尤为重要。
从行业视角看,途途的意义在于把高德的地图数据、导航算法与四足机器人平台结合,为具身智能的落地提供了一条"地图+机器人"的差异化路径。相比单纯堆叠硬件参数,这种依托真实地图服务能力构建的自主导航体系,在城市级场景中具备天然的落地优势。随着WRC上的首次亮相,途途距离真正走进园区、景区与街区,或许已经不远。
文章与图片内容转载网络,如有侵权请联系平台删除

发表评论 取消回复